Boston Dynamics поставила робота Atlas на колёса и научила прыгать с разворотом на 360 градусов
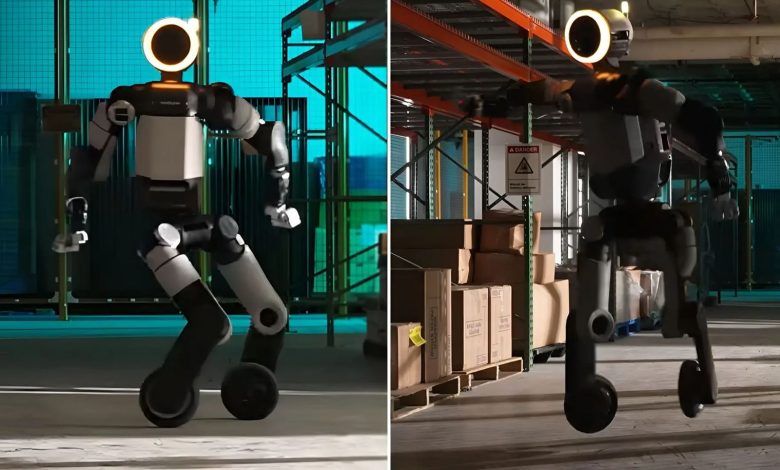
Американская компания Boston Dynamics показала необычную версию человекоподобного робота Atlas, у которого вместо стоп установлены колёса. В опубликованном видео робот быстро передвигается по лаборатории, выполняет резкие повороты, скользит боком и совершает прыжок с полным разворотом на 360 градусов. Инженерам удалось добиться этих движений с помощью искусственного интеллекта, предварительно обученного в компьютерной симуляции.
Его руководителем стал инженер Boston Dynamics Сяоюй (Энди) У, специализирующийся на управлении электродвигателями и роботизированными приводами. Главная задача заключалась не в создании нового колёсного робота, а в проверке того, насколько надёжно двигатели Atlas работают при высоких нагрузках и насколько точно алгоритмы переносят освоенные движения из виртуальной среды в реальную.
Для переделки использовали обычные колёса от электрического самоката, закрепив их на существующих голеностопных приводах с помощью специальных переходников. Остальная конструкция практически не изменилась. В программной модели инженеры заменили стопы колёсами, которые могут непрерывно вращаться. Такая простота переоборудования стала возможной благодаря модульной архитектуре Atlas, рассчитанной на удобное обслуживание и замену компонентов.
Колёсная схема позволила создать особенно сложные условия для испытания электродвигателей. Во время ускорений, торможений и поворотов приводы должны одновременно выдерживать вес робота, развивать высокий крутящий момент и поддерживать большую скорость вращения. Подобные нагрузки помогают выявлять ограничения оборудования, которые не всегда проявляются при обычной ходьбе.
Для управления движениями исследователи применили обучение с подкреплением. В ходе многочисленных виртуальных экспериментов алгоритм самостоятельно подбирал действия, обеспечивающие устойчивость и выполнение заданных манёвров. При этом инженеры предварительно измерили характеристики настоящих приводов и внесли их в компьютерную модель, чтобы виртуальный робот двигался максимально похоже на физический.
Особый интерес вызвали боковые перемещения и прыжок с разворотом. Для обучения использовали записи движений человека, полученные системой захвата движения. Однако Atlas не просто повторял движения ног: алгоритм самостоятельно приспосабливал их к наличию колёс. Например, при резком перемещении в сторону робот использовал вращение колёс вместо обычного скольжения стоп по полу.
Самым зрелищным результатом стал прыжок с поворотом вокруг вертикальной оси на 360 градусов. Перед отталкиванием Atlas использовал колёса, чтобы занять подходящее положение, после чего подпрыгнул, выполнил полный оборот и приземлился. По словам разработчиков, после обучения в симуляции робот успешно выполнил этот элемент с первой попытки на реальном оборудовании.
Boston Dynamics подчёркивает, что колёсный Atlas остаётся исследовательской платформой и не предназначен для коммерческого производства. Полученные результаты уже используются при совершенствовании стандартного двуногого робота. Следующая задача инженеров — научить систему управления сохранять устойчивость и адаптировать движения даже при отказе отдельных приводов.