Американский беспилотник шесть часов летал над океаном без GPS с помощью камер
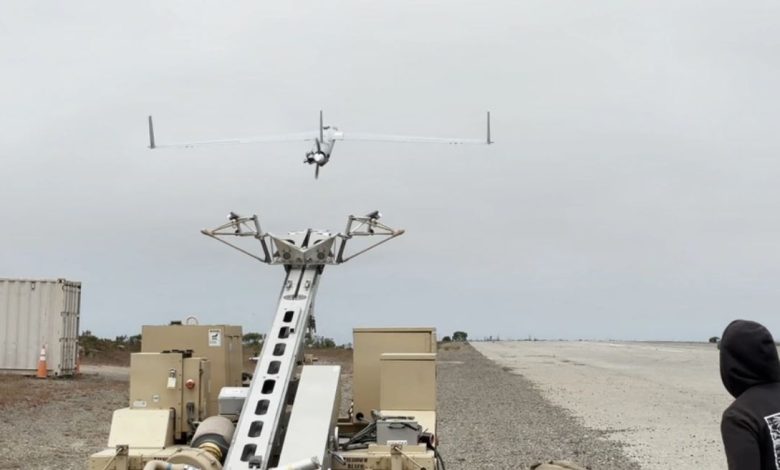
Американский беспилотный летательный аппарат ScanEagle успешно выполнил шестичасовой полёт над Тихим океаном без использования спутниковой навигации. Во время испытаний он самостоятельно следовал по заданному маршруту, ориентируясь с помощью бортовых камер и датчиков движения. По данным разработчиков, накопленная погрешность определения положения составила менее 0,5% от пройденного расстояния.
Систему альтернативной навигации AltNav разработали специалисты Военно-морской школы последипломного образования США (Naval Postgraduate School) совместно с калифорнийской компанией Rhoman Aerospace. В её основе лежит технология визуально-инерциальной одометрии, объединяющая изображения с камер, показания акселерометров и гироскопов, а также полётную телеметрию. Алгоритмы обрабатывают эти данные непосредственно на борту и непрерывно оценивают положение, скорость и направление движения беспилотника без сигналов GPS.
Обычно подобные системы используют неподвижные ориентиры на земной поверхности. Камеры распознают характерные особенности рельефа, здания или дороги, а инерциальные датчики отслеживают перемещения между последовательными наблюдениями. Над открытым океаном такой подход значительно сложнее: водная поверхность постоянно меняется, волны перемещаются, а устойчивые ориентиры практически отсутствуют.
Для решения этой проблемы инженеры Rhoman Aerospace адаптировали алгоритмы объединения данных разных датчиков к морским условиям. Система способна работать как с предварительно загруженными картами местности, так и без них. Получаемые навигационные данные передаются бортовой системе автономного управления CAVR, которая корректирует траекторию полёта без постоянных команд наземного оператора.
Испытания проводились в районе острова Сан-Клементе у побережья Южной Калифорнии. Перед полётами над океаном оборудование проверили на полигоне Кэмп-Робертс. Затем беспилотник ScanEagle выполнил несколько полётных профилей с различными траекториями и высотами, находясь в нескольких километрах от берега.
Во время испытаний исследователи имитировали потерю спутниковой навигации и каналов связи с наземной станцией управления. Бортовая система самостоятельно управляла самолётом и обеспечивала прохождение заданных контрольных точек. За шесть часов полёта беспилотник продемонстрировал возможность автономной навигации над открытой водой при отсутствии GPS.
Разработка предназначена для условий, когда сигналы спутниковой навигации недоступны, подавляются помехами или подменяются ложными данными. Однако испытания проводились в контролируемой обстановке, а заявленная точность пока подтверждена результатами ограниченной программы полётов.
Следующим этапом станет установка AltNav на беспилотный летательный аппарат JUMP 20 компании AeroVironment, способный выполнять вертикальные взлёт и посадку. Разработчики намерены расширить диапазон испытательных режимов и проверить влияние атмосферных условий и изменений морской поверхности на точность навигации.