Робота с живыми мышечными клетками научили плавать и поворачивать на свет
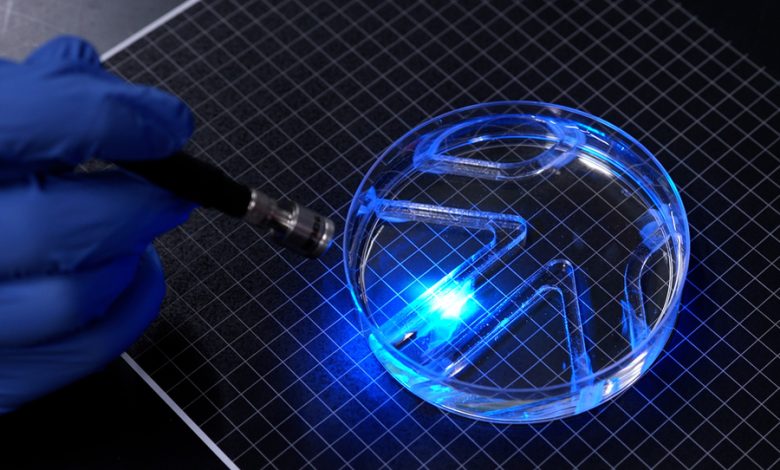
Инженеры Массачусетского технологического института создали тонкого плавающего робота, которого приводят в движение живые клетки скелетных мышц. Два его плавника покрыты всего одним слоем мышечной ткани, сокращающейся под действием света. Управляя освещением каждого плавника отдельно, исследователи заставили робота плыть вперёд, поворачивать и проходить простой водный лабиринт.
В основе конструкции находится тонкая пластина из гидрогеля размером примерно с жевательную резинку. Две её половины выполняют роль плавников. На обе стороны нанесли микроскопические канавки, вдоль которых мышечные клетки выстраиваются в параллельные волокна и затем срастаются в единый сократительный слой.
Клетки генетически модифицировали так, чтобы они сокращались при освещении. Если направить свет на один плавник, мышцы на нём сокращаются и изгибают гидрогель. При освещении второго плавника происходит то же самое с противоположной стороны. Изменяя сторону и частоту световых импульсов, можно управлять направлением и скоростью движения.
Максимальная скорость составила около четырёх длин собственного тела в минуту. Робот также мог вращаться со скоростью до 1200 градусов в минуту. По словам авторов, это первый пример очень тонкого двумерного робота со скелетными мышцами, способного самостоятельно перемещаться.
Главной задачей было заставить один слой мышечных клеток производить достаточно большую силу. В большинстве предыдущих биогибридных роботов использовались объёмные трёхмерные фрагменты выращенной мышцы, состоящие из миллионов клеток. Такие конструкции способны создавать заметную тягу, но требуют больше биологического материала и хуже позволяют контролировать направление отдельных мышечных волокон.
Исследователи изменяли состав, жёсткость и толщину гидрогеля, а также форму микроскопических канавок на его поверхности. Лучше всего клетки выстраивались в канавках с почти прямоугольным профилем. Более жёсткая основа также позволяла мышечным волокнам передавать большую часть создаваемой силы самому роботу.
В качестве основы вместо более мягкого фибрина использовали гидрогель GelMA — модифицированный желатин, широко применяемый в тканевой инженерии. Оптимальная толщина плёнки составила около 0,5 мм: она была достаточно жёсткой для поддержки клеток и одновременно достаточно гибкой, чтобы изгибаться при их сокращении.
Мышечную ткань дополнительно «тренировали», периодически активируя её вспышками света. В результате клетки формировали более организованные волокна и создавали большую силу.
По данным исследования, оптимизированные двумерные мышцы развивали примерно в десять раз большую силу, чем предыдущие тонкоплёночные конструкции со скелетными мышцами. Если сравнивать силу с объёмом использованной мышечной ткани, эффективность оказалась примерно в 20 раз выше, чем у трёхмерных мышечных приводов.
Увеличилась и продолжительность работы. Более ранние двумерные приводы могли функционировать без крепления к внешней конструкции менее десяти минут. Новая система сохраняла работоспособность более 30 дней — примерно в 4500 раз дольше.
Для демонстрации исследователи поместили двухплавникового робота в большую чашку с водой и установили внутри простой лабиринт. Перемещая источник света, они поочерёдно активировали мышцы левого и правого плавников и направляли робота между препятствиями.
Пока устройство остаётся лабораторным прототипом. Оно движется сравнительно медленно, требует внешнего освещения и нуждается в среде, поддерживающей жизнеспособность клеток. Следующим этапом исследователи называют изменение формы корпуса, чтобы добиться более высокой скорости плавания.
В дальнейшем подобные биогибридные машины могут использоваться там, где особенно важны мягкость и минимальное механическое воздействие на окружающую среду. Авторы рассматривают, например, мониторинг водной среды и другие задачи, для которых жёсткие традиционные роботы подходят хуже. Потенциальным преимуществом живой мышечной ткани является и её способность адаптироваться к нагрузкам и восстанавливаться после повреждений, хотя эти возможности в нынешнем плавающем прототипе отдельно не демонстрировались.
Исследование в журнале Advanced Functional Materials.