Как БПЛА летает без GPS
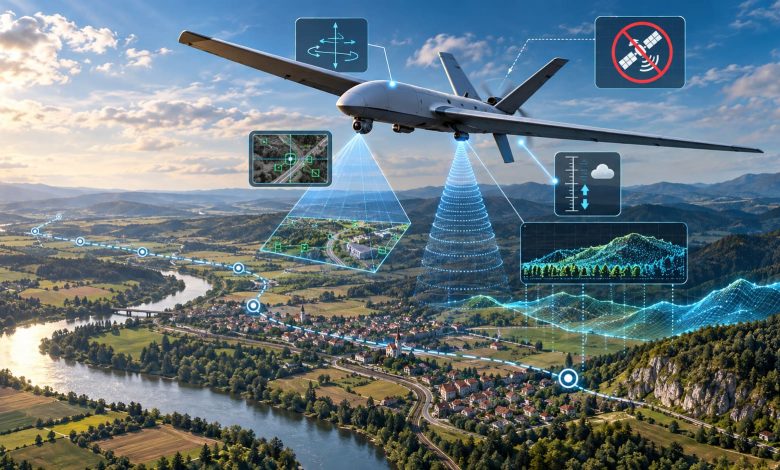
Спутниковая навигация играет важную роль в работе современных беспилотников. Системы GNSS, включая GPS, позволяют определять координаты, следовать по маршруту и выходить к заданной точке. Однако потеря спутникового сигнала не обязательно лишает БПЛА возможности продолжать полёт. Разберёмся, какие технологии позволяют беспилотнику ориентироваться без GPS и удерживать маршрут при отсутствии спутниковой навигации.
Главная проблема заключается не просто в том, чтобы продолжать лететь после исчезновения GPS. Беспилотнику необходимо постоянно отвечать на три вопроса: где он находится, куда направлен и насколько далеко отклонился от заданного маршрута.
Исследования последних лет показывают, что наиболее надёжное решение — не заменять GPS каким-то одним датчиком, а объединять сразу несколько независимых способов определения положения.
Беспилотник может некоторое время лететь только по инерции
Практически любой современный автопилот использует инерциальный измерительный блок — IMU. Обычно в него входят гироскопы и акселерометры.
Гироскопы определяют вращение аппарата вокруг трёх осей, а акселерометры измеряют ускорение. Зная исходное положение БПЛА и непрерывно измеряя его движение, компьютер может рассчитывать новое положение даже без получения координат со спутников.
Такой принцип называется инерциальной навигацией.
У него есть важнейшее преимущество: системе не требуется никакой внешний радиосигнал. Однако существует серьёзный недостаток — ошибка постепенно накапливается.
Если акселерометр или гироскоп ошибается совсем немного, компьютер интегрирует эту небольшую ошибку снова и снова. Со временем рассчитанное положение начинает всё сильнее расходиться с реальным.
Поэтому чистая инерциальная система хорошо определяет движение на коротких промежутках времени, но без периодической коррекции её координатная ошибка растёт. Современные обзоры GNSS-независимой навигации называют именно накопление такого дрейфа одной из центральных проблем длительного автономного полёта.
Камера позволяет измерять движение относительно земли
Один из способов корректировать инерциальную систему — смотреть вниз.
Камера беспилотника непрерывно получает изображения поверхности. Компьютер находит на последовательных кадрах одни и те же характерные детали — дороги, здания, границы полей, отдельные объекты или элементы рельефа — и смотрит, как они перемещаются в кадре.
По этому смещению можно оценивать собственное движение аппарата.
Технология называется визуальной одометрией.
Упрощённо принцип похож на работу компьютерной мыши: система не обязательно знает абсолютные координаты, но достаточно хорошо понимает, насколько она переместилась относительно предыдущего положения.
Исследования показывают, что объединение визуальной одометрии с данными гироскопов и акселерометров способно значительно уменьшать ошибку положения при потере GNSS. Такой подход получил название Visual-Inertial Odometry — визуально-инерциальная одометрия.
Но и здесь остаётся проблема: система хорошо определяет относительное движение, однако сама по себе не обязательно знает, где именно находится на карте.
БПЛА может сравнивать землю со спутниковой картой
Следующий уровень — визуальная геолокация.
Вместо простого измерения движения компьютер пытается определить, какой участок земной поверхности видит камера, и сопоставить его с заранее известной картой или спутниковыми снимками.
По сути возникает задача, отдалённо напоминающая поиск картинки по картинке.
Например, алгоритм может обнаружить характерную конфигурацию дорог, полей, рек или строений и найти похожий участок на географической карте.
В январе 2026 года исследователи представили систему NaviLoc, предназначенную именно для подобной навигации БПЛА без GNSS. Она объединяет изображения с борта с визуально-инерциальной оценкой движения и сопоставляет траекторию со спутниковыми снимками. В экспериментах на полётах над сельской местностью авторы сообщили о средней ошибке локализации около 19,5 метра. Расчёты выполнялись на компактном компьютере Raspberry Pi 5.
Это интересный пример того, насколько доступными становятся подобные технологии: для базовой визуальной геолокации уже необязательно использовать огромный вычислительный комплекс.
Однако экспериментальная система из научной публикации не означает автоматически, что аналогичная архитектура используется каким-либо конкретным военным БПЛА.
Рельеф сам может превращаться в навигационную карту
Камера — не единственный способ узнать местоположение.
Если аппарат способен измерять расстояние до поверхности, он может сравнивать форму рельефа под собой с цифровой моделью местности.
Представим, что по маршруту последовательно встречаются долина, высокий хребет, ещё одна впадина и небольшая возвышенность. Последовательность высот образует своеобразный географический «отпечаток».
Компьютер сравнивает измеренный профиль с цифровой картой высот и ищет участок, который лучше всего ему соответствует.
Такой принцип известен как навигация по рельефу. Родственные методы применялись в авиационных и ракетных навигационных системах задолго до появления современных беспилотников.
В работе, опубликованной в августе 2026 года в журнале Electronics, исследователи рассмотрели многоуровневую систему, объединяющую инерциальную навигацию, сопоставление рельефа и сравнение изображений со спутниковыми снимками. Моделирование проводилось для часового маршрута длиной 127 километров над Тибетским плато. Авторы использовали данные цифровой модели высот для периодической коррекции накопившейся инерциальной ошибки.
Такая система особенно интересна тем, что разные технологии исправляют слабые стороны друг друга.
LiDAR способен строить трёхмерную картину местности
Вместо обычной камеры аппарат может использовать лазерный дальномер или LiDAR.
Он отправляет лазерные импульсы и измеряет время их возвращения, формируя трёхмерное облако точек окружающей среды.
Компьютер способен сравнивать последовательные облака точек и определять собственное перемещение. Если имеется заранее созданная трёхмерная карта, измерения также можно сопоставлять с ней.
В исследовательских системах LiDAR уже позволял выполнять многокилометровую навигацию без GNSS. Например, система, созданная для немецкого конкурса автономных аппаратов, сопоставляла локально измеряемую форму поверхности с заранее известной картой высот и использовала это для ограничения накопления ошибки одометрии.
LiDAR хорошо работает независимо от обычного освещения, однако добавляет массу, энергопотребление и стоимость.
Радиолокатор способен работать там, где камера видит плохо
У камеры имеется очевидная слабость — ей необходима достаточно различимая поверхность.
Туман, дым, темнота, облака, однообразные поля, вода или снег способны ухудшить визуальную навигацию. Поэтому ещё одним вариантом становится радиолокационная одометрия.
Радар принимает отражённые от поверхности и объектов радиосигналы, а по последовательности измерений система может оценивать перемещение аппарата.
Исследователи демонстрировали системы, объединяющие радиолокационную и визуальную одометрию с IMU, барометром и магнитометром. Идея заключается именно в избыточности: если один датчик временно работает плохо, остальные продолжают предоставлять навигационную информацию.
Даже обычный барометр помогает навигации
Для определения положения необязательно использовать сложную электронику.
Барометр измеряет атмосферное давление и позволяет оценивать высоту. Магнитометр помогает определять направление относительно магнитного поля Земли. Датчик воздушной скорости даёт дополнительную информацию о движении самолётного БПЛА.
Каждый из этих приборов недостаточно точен, чтобы самостоятельно заменить спутниковую навигацию.
Например, атмосферное давление меняется вместе с погодой, а магнитометр может ошибаться рядом с металлом или источниками электромагнитных помех.
Но в составе общей системы эти измерения становятся дополнительными ограничениями, позволяющими компьютеру отсекать явно неправильные оценки положения.
Главная технология заключается в объединении датчиков
Поэтому выражение «БПЛА летает без GPS» немного вводит в заблуждение.
Обычно вместо GPS используют сразу несколько источников навигационных данных, объединяя их в единую систему.
Она может использовать одновременно:
- инерциальные датчики для быстрого определения движения;
- камеру для оценки перемещения относительно поверхности;
- барометр для контроля высоты;
- магнитометр для оценки направления;
- LiDAR или радар для получения дополнительных данных об окружающей среде;
- цифровую карту для периодического определения абсолютного положения.
Специальные алгоритмы постоянно оценивают достоверность каждого источника и формируют наиболее вероятное состояние аппарата.
Современные обзоры GNSS-независимой навигации приходят к одному и тому же выводу: универсального датчика, одинаково хорошо работающего во всех условиях, пока нет. Устойчивость достигается именно за счёт сочетания нескольких физических принципов измерения.
Для чего в таких системах нужен искусственный интеллект
ИИ особенно полезен при работе с изображениями.
Традиционный алгоритм ищет характерные точки — например, углы зданий или границы объектов. Нейросеть способна анализировать более сложные признаки и определять, что разные изображения показывают один и тот же участок поверхности, даже если они были сделаны с разных высот, под разными углами или при другом освещении.
Это открывает путь к системам, которые сопоставляют изображения с борта со спутниковыми картами и автоматически исправляют накопившуюся навигационную ошибку.
Но ИИ не устраняет фундаментальные ограничения. Если поверхность практически не имеет различимых признаков или датчики получают плохие данные, алгоритму всё равно становится сложнее определить местоположение.
Поэтому наиболее перспективным направлением исследователи считают не замену всех датчиков нейросетью, а сочетание машинного обучения с классической инерциальной, визуальной и картографической навигацией.
Почему полностью отказаться от спутников всё равно сложно
GPS и другие GNSS обладают огромным преимуществом: при наличии нормального сигнала они сразу предоставляют глобальные координаты и не накапливают ошибку таким же образом, как чистая инерциальная навигация.
Камера может потерять ориентиры. LiDAR ограничен дальностью. Барометр меняет показания вместе с погодой. Инерциальная система постепенно дрейфует. Цифровая карта может устареть или недостаточно точно описывать местность.
Поэтому практический путь заключается не столько в полном отказе от спутниковой навигации, сколько в создании аппарата, который способен продолжать определять своё положение, когда GNSS временно исчезает или становится недостоверной.
Современный БПЛА в таком случае фактически собирает собственное представление о своём движении из множества независимых подсказок: чувствует ускорение, измеряет вращение, смотрит на землю, оценивает высоту и сравнивает окружающий мир с известной картой.
Именно эта комбинация постепенно делает спутниковую навигацию не единственным источником координат, а лишь одним из нескольких элементов автономной навигационной системы.