Робот MIT сам собрал и настроил работающий лазер за 30 минут
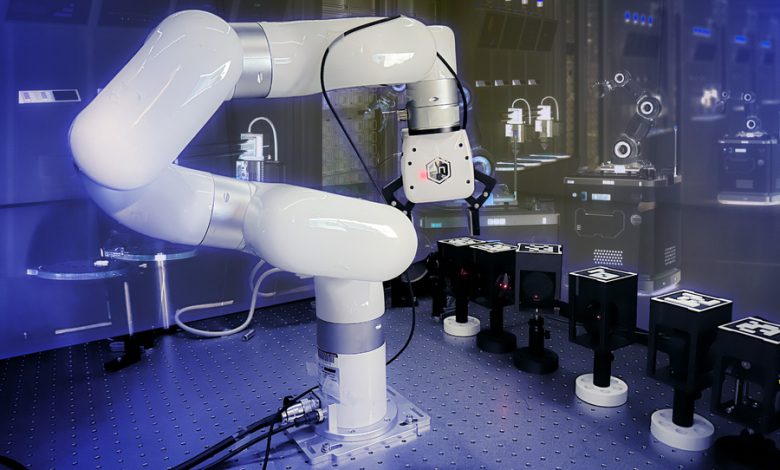
Инженеры Массачусетского технологического института разработали роботизированную лабораторию, способную самостоятельно собирать, настраивать и поддерживать сложные оптические эксперименты. Во время демонстрации система получила случайно расположенные компоненты и за 30 минут выполнила около 50 операций, собрав и настроив работающий лазерный резонатор без ручной юстировки человеком.
Оптические эксперименты требуют исключительно точного расположения зеркал, линз, источников света и других элементов. Даже небольшое смещение может изменить направление луча и нарушить работу всей установки. В сложных экспериментах сборка и настройка оборудования занимают дни или даже месяцы, а после изменения конфигурации процедуру приходится выполнять заново.
Созданная в MIT система автоматизирует практически весь этот процесс. В центре установки находится роботизированная рука с семью подвижными сочленениями, установленная рядом с металлическим оптическим столом. Робот самостоятельно берёт зеркала, линзы и другие компоненты, перемещает их в необходимые точки и формирует заданную оптическую схему.
Каждый компонент помещён в специально разработанный корпус, напечатанный на 3D-принтере. На корпус нанесён QR-код с информацией о типе, размерах и характеристиках оптического элемента. Магнитное основание фиксирует деталь на металлическом столе после установки.
Грубого размещения деталей недостаточно для работы оптической системы, поэтому исследователи создали отдельный моторизованный инструмент для точной регулировки. Он устанавливается на крепления стандартных оптических компонентов и по беспроводной связи поворачивает регулировочные винты, изменяя положение зеркал и линз с микрометровой точностью.
За всей установкой наблюдают две камеры. Программное обеспечение определяет расположение компонентов, рассчитывает траекторию роботизированной руки, предотвращает столкновения и управляет последовательностью сборки. После первоначальной установки система анализирует прохождение света и постепенно корректирует положение элементов до получения требуемого результата. Исследователи описывают такую схему как замкнутый цикл сборки, юстировки и самовосстановления оптической системы.
В качестве основной демонстрации робот самостоятельно собрал настольный лазерный резонатор. Такая установка требует очень точного взаимного положения зеркал и усиливающего оптического элемента. Свет многократно проходит между зеркалами через активную среду, усиливается и в результате формирует лазерное излучение.
Система начала работу со случайно расположенными на столе компонентами. Она самостоятельно нашла необходимые элементы, перенесла их в нужные места, выровняла лазерный луч и выполнила тонкую настройку резонатора. Всего робот совершил около 50 манипуляций и получил работающий лазер примерно за 30 минут.
Роботизированная лаборатория также продемонстрировала несколько отдельных операций: центрирование лазерного луча, пространственное совмещение нескольких лучей, настройку резонатора и выбор лазерной моды. Система способна автоматически восстанавливать настройку после внешнего воздействия. Когда исследователи намеренно смещали один из компонентов, робот корректировал положение элементов и возвращал требуемую интенсивность лазера.
Такая способность особенно важна для оптических экспериментов, поскольку даже небольшие вибрации или изменение температуры могут постепенно нарушить юстировку установки. Автоматизированная система может постоянно контролировать параметры эксперимента и корректировать положение компонентов без вмешательства исследователя.
Для дистанционного управления команда разработала виртуальный интерфейс. Пользователь может переместить, например, изображение зеркала на экране, после чего робот физически перенесёт соответствующий компонент на новое место. Исследователи также создают облачную систему, которая в перспективе позволит запускать реальные оптические эксперименты удалённо. Отдельная работа команды описывает программную архитектуру PICO для дистанционно управляемой и перепрограммируемой оптической лаборатории.
В дальнейшем подобные лаборатории смогут автоматически получать необходимые компоненты из хранилища, собирать эксперимент, проводить измерения, разбирать установку и переходить к следующей задаче. Такой подход может ускорить испытания материалов и устройств для солнечных элементов, дисплеев, камер, датчиков, систем виртуальной и дополненной реальности и квантовых технологий.
Исследователи уже используют роботизированную установку для изучения перспективных материалов для улавливания углекислого газа. Их оптические свойства позволяют получать информацию о том, как материал взаимодействует с CO₂.
Исследование в виде препринта на arXiv.