ESA испытало роботизированный кран для разгрузки тонны груза на Луне
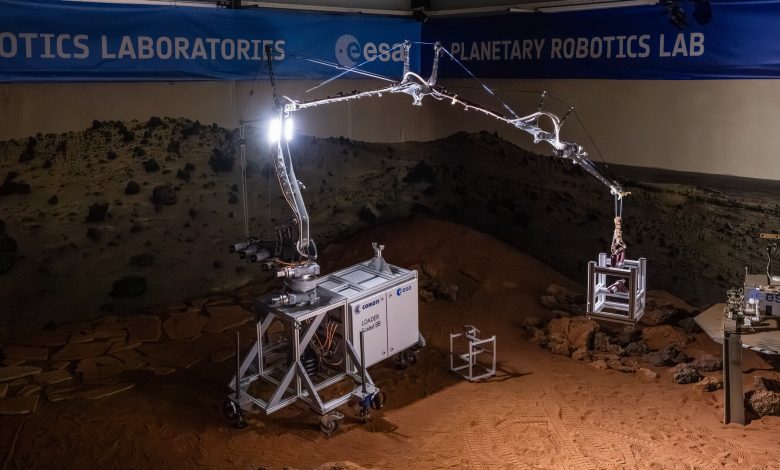
Европейское космическое агентство (ESA) испытало прототип роботизированного крана, предназначенного для разгрузки тяжёлого оборудования на поверхности Луны. Устройство под названием Loader разрабатывается для будущих лунных посадочных аппаратов, включая европейский Argonaut. Полноразмерная система должна перемещать грузы массой до одной тонны и устанавливать их на расстоянии до шести метров от посадочного модуля.
Разработку выполнили специалисты румынского исследовательского института COMOTI совместно с компанией Initium Space при поддержке европейской программы развития космических технологий. Уменьшенный прототип проверили в Лаборатории планетарной робототехники ESA в Нидерландах, где он успешно перемещал экспериментальный груз.
Главная задача Loader — выгружать тяжёлое оборудование, которое невозможно безопасно снять с посадочной платформы обычными роботизированными манипуляторами. Это могут быть луноходы, научные приборы и элементы инфраструктуры будущих лунных баз. Некоторое оборудование необходимо размещать на расстоянии нескольких метров от посадочного аппарата, чтобы его работа не создавала помех для научных измерений.
Испытанный прототип способен поднимать до 30 килограммов в условиях земной гравитации. На Луне, где сила тяжести примерно в шесть раз меньше, аналогичная грузоподъёмная сила позволила бы перемещать объект массой около 180 килограммов. Окончательная версия крана будет более чем вдвое крупнее лабораторного образца и рассчитана на значительно более тяжёлые грузы.
Во время полёта устройство будет находиться в сложенном состоянии на грузовой платформе посадочного модуля. После посадки специальный механизм развернёт длинную стрелу с двумя шарнирными соединениями. Система управления тросами позволит компактно разместить конструкцию при транспортировке и обеспечить её контролируемое раскрытие.
Для работы на неровной поверхности предусмотрен механизм выравнивания, который сохраняет вертикальное положение крана даже при посадке аппарата на склон. На конце стрелы установлены два захвата. Первый фиксирует груз с помощью пружинного механизма без постоянного электропитания, а второй оснащён электрическим приводом и способен поворачивать оборудование для точного размещения.
Новая система может использоваться вместе с европейским посадочным аппаратом Argonaut, который создаётся консорциумом под руководством Thales Alenia Space. Его грузоподъёмность составит до 1500 килограммов, что позволит доставлять на Луну научные приборы, роботизированную технику и оборудование для создания инфраструктуры.
Первую миссию Argonaut планируется отправить к южному полюсу Луны до конца 2030 года с помощью ракеты Ariane 64. Аппарат должен обеспечить Европе возможность самостоятельно доставлять крупные грузы на поверхность спутника Земли.
Разработчики Loader сообщили, что лабораторный образец выполнил поставленные задачи, а по некоторым характеристикам превзошёл первоначальные ожидания. Однако создание полноразмерной конструкции и испытания её грузоподъёмности ещё впереди. ESA пока не подтвердило, что Loader войдёт в состав первой миссии Argonaut.
Результаты испытаний показывают перспективность складных роботизированных кранов для будущего освоения Луны. Такие устройства позволят разгружать тяжёлое оборудование без непосредственного участия астронавтов и размещать его на подготовленных участках поверхности.