В лаборатории ESA испытали рой роботов для сопровождения вращающегося космического мусора
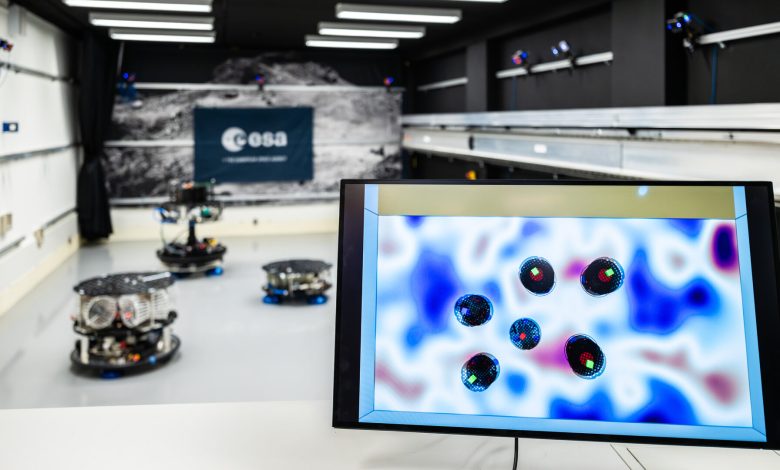
В лаборатории Европейского космического агентства (ESA) в Нидерландах испытали систему группового управления роботами, способными совместно окружать и отслеживать неуправляемый вращающийся объект. Эксперимент провела команда STAR-BOTS из Болонского университета в Италии, которая разрабатывает технологии автономного взаимодействия небольших космических аппаратов. В основе системы лежит совместная работа пяти роботов, которые должны сохранять согласованное расположение относительно движущейся цели без непосредственного управления каждым аппаратом.
Как сообщило ESA, для испытаний исследователи объединили физические роботизированные платформы с виртуальными объектами в общей программной среде. На реальном испытательном стенде находились три объекта, а ещё три существовали в компьютерной модели. Такой подход позволил изучать взаимодействие целой группы автономных устройств, сохраняя при этом обратную связь от настоящего оборудования.
Эксперимент проводился в Лаборатории орбитальной робототехники на территории технического центра ESA ESTEC. Для воспроизведения условий свободного движения в космосе специалисты использовали платформы с воздушными опорами, которые создают между их основанием и поверхностью пола зазор толщиной в несколько микрометров. Благодаря практически полному отсутствию трения роботы могут свободно перемещаться по горизонтальной плоскости, что позволяет исследовать особенности движения и группового управления в условиях, приближённых к невесомости.
Главная техническая задача заключается в сопровождении объекта, который не поддерживает связь с роботами и не способен самостоятельно стабилизировать своё положение. Подобное поведение характерно для некоторых вышедших из строя спутников и крупных фрагментов космического мусора, которые могут неконтролируемо вращаться. Разработчики проверяют, смогут ли несколько автономных устройств согласованно менять своё положение и сохранять необходимую конфигурацию вокруг такой цели.
Проект STAR-BOTS был представлен ESA ещё в июне 2026 года после отбора команды в программу ESA Academy Experiments Programme. Теперь исследователи получили возможность проверить предложенные алгоритмы на специализированном лабораторном оборудовании, а не только в компьютерной симуляции. При этом агентство пока не опубликовало количественных результатов испытаний, включая точность сопровождения и устойчивость системы при различных режимах движения цели.
В перспективе подобные технологии могут применяться для активного удаления космического мусора, когда специальные аппараты сближаются с неисправным спутником, захватывают его и переводят на траекторию схода с орбиты. Однако нынешний эксперимент ограничен проверкой согласованного движения в двух измерениях: захват реальных объектов и работа роя непосредственно в космосе ещё не продемонстрированы. Для практического применения потребуется подтвердить работоспособность алгоритмов в трёхмерном пространстве и обеспечить безопасное взаимодействие нескольких аппаратов в непосредственной близости от неуправляемой цели.